

'왜 테슬라인가', '당신은 투자라고 믿었겠지만' 저자입니다. X, 스레드, 블로그 합니다. 혁신적 기업에 장기투자하며, 지혜와 통찰을 공유합니다. 링크 확인하세요! 👇
Joined April 2024
- Tweets9.8K
- Following348
- Followers6.8K
- Likes14.4K
Pinned Tweet
[지혜탐험가의 두 번째 전자책 <당신은 투자라고 믿었겠지만> 출간 및 '무료 체험판' 배포 안내]
안녕하세요. 지혜탐험가입니다.
오래 기다리셨습니다.
제 두 번째 전자책
'<당신은 투자라고 믿었겠지만> - <왜 테슬라인가> 저자가 쓴 실전 투자 마인드셋'이 정식 출간하였습니다.
벌써 테슬라에 투자한 지 7년,
《왜 테슬라인가》를 출간한 지 2년이 지났습니다.
그리고 저는 여전히 단 한 주도 팔지 않았습니다.
그동안 테슬라는 약 18배가 올랐습니다.
그러나 제가 그동안 만난 수많은 테슬라 투자자 중에
큰 수익률을 기록한 사람은 거의 없습니다.
이익은 커녕 손해를 본 사람들이 훨씬 많았습니다.
그들은 게을러서 실패한 게 아닙니다.
그들은 뉴스를 챙기고, 차트를 분석하고, 재무제표를 보며 부지런히 사고팔았습니다.
반면 저는
주가를 매일 확인하지도 않았고,
뉴스를 매일 체크하지도 않았고,
재무제표의 모든 숫자를 일일이 보지도 않았고,
거래는 1년에 열 번을 넘지 않았습니다.
시간도, 에너지도, 스트레스도
그들보다 훨씬 적게 썼습니다.
그런데 더 많이 번 쪽은 저였습니다.
이유가 뭘까요?
대다수 투자자는 ‘투자의 본질'을 모르기 때문입니다.
그들은 심지어 ‘투자가 무엇인가’를 단 한 번도 정의해본 적이 없습니다.
그래서 투자가 아닌 걸 하면서, 스스로 ‘투자하고 있다'고 믿습니다.
<당신은 투자라고 믿었겠지만>은
대중이 당연하다고 생각하는 투자 상식, 투자 통념을 철저히 부수고,
진정한 투자 원칙을 세우는 책입니다.
이 책은 시중에서 흔히 볼 수 있는
‘종목 추천’, ‘투자 분야 추천’, ‘투자 스킬’
을 담은 투자서가 아닙니다.
그보다 훨씬 근본적인
‘누구에게 투자를 배워야 하는가’
‘세상을 어떻게 바라봐야 하는가’
‘투자를 위해 무엇을 공부해야 하는가’
‘기업의 근본적 경쟁력을 확인하는 방법은 무엇인가’
을 알려주는 책입니다.
저는 투자를 언론, 유튜브에 나오는 ‘자칭 전문가’가 아니라,
시장에서 수십 년을 살아남고 검증받은 '투자의 대가들'에게 배웠습니다.
그리고 그 배움을 기반으로 저만의 투자 원칙을 세워 무식할 만큼 철저히 지켰습니다.
그 결과물이 바로 앞서 소개한 ‘테슬라 투자 수익률’입니다.
이 원칙의 일부를 전작 《왜 테슬라인가》에 소개해드렸습니다.
<당신은 투자라고 믿었겠지만>은 바로 그 투자 원칙을 오롯이 담은 책입니다.
※제 투자원칙에 공감해주시고, 비슷한 투자원칙을 가지고 테슬라에 장기투자하신 '돈생걍사(@TSLA_Bitcoin)'님과 '테찬(TslaChan, @Tslachan)'님의 추천사도 수록되어 있습니다.
---
하지만 바로 유료 버전을 구매하기 꺼리실 수도 있습니다.
그래서!
딱 일주일간(7/6~12) '무료 체험판 배포' 이벤트를 열겠습니다!!!
무료 체험판이라고 하니까 '기껏해야 10~20페이지 보여주는 거 아니냐?'라고 생각하시나요?
《당신은 투자라고 믿었겠지만》의 '무료 체험판'은 A4 기준 80페이지가 넘습니다! 이는 종이책 기준 120페이지 이상이며,
일반적인 유료 전자책'의 분량(50~60페이지)보다 제가 드리는 '무료 체험판'의 분량이 더 많습니다.
제가 무료 체험판으로 이렇게 많은 분량을 보여드릴 수 있는 이유가 있습니다.
바로 《당신은 투자라고 믿었겠지만》의 총 분량이 A4 용지 기준 240페이지가 넘기 때문입니다. 종이책 기준으로는 무려 350페이지가 넘습니다!
무료 체험판만 보셔도 충분히 투자에 도움이 될 내용을 보실 수 있습니다. 또한 '시식코너'처럼 유료 버전 구매 결정에 큰 도움이 될 것입니다.
---
무료 체험판 받는 방법(필독!)
1. 이 글을 '인용'(재게시 아닙니다!!)하기. 인용하면서 '책 잘읽겠습니다', '지혜탐험가 화이팅!', '무료 전자책 받아가세요!' 등 간단한 응원글 남기기.
2. 이 글에 '인용했습니다'라는 댓글 남기기.
3. 제 프로필(@_jitam_)에 들어가 'forms'로 시작하는 '구글 폼링크' 클릭해서 작성 후 제출하기.
이벤트 일정: 7/6~7/12까지 (7/12일 23시 59분 구글 폼 제출까지 인정)
정말 종이책으로 출간해도 자신 있을 정도로 양과 질 모두 심혈을 기울인 책입니다.
(종이책은 제가 원한다고 출간할 수 있는 게 아니라 종이책 출간은 장담할 수는 없습니다. 출판사 관계자분들 많은 관심 바랍니다!)
무료 체험판 많이 받아가시고, 유료 버전에도 많은 관심과 구매 부탁드립니다.
감사합니다!


<무려 1시간 30분짜리 '사이버캡 엔지니어링 분석' 영상 요약>
제가 <왜 테슬라인가>에서도 인용했던 'Munro Live'라는 유튜브 채널이 '사이버캡 생산 공장'을 직접 방문해 찍은 영상이 올라왔습니다.
참고로 'Munro Live'라는 유튜브 채널을 운영하는 'Munro & Associates'는 '엔지니어링 컨설팅 회사'입니다.
자동차를 직접 분해해 거기서 얻은 기술적 자료를 '자동차 회사'에 판매하는 회사입니다.
따라서 여기 직원들은 모두 공학적 지식을 갖춘 엔지니어고, 일반적인 '자동차 유튜버'와는 질문의 질과 영상의 깊이 자체가 다릅니다.
사장인 'Munro'는 이미 일론 머스크를 여러 번 만났던 사람입니다.
이 영상은 테슬라 직원들과 함께 사이버캡 생산 공장을 돌아다니며, 분해된 사이버캡 및 부품을 앞에 두고 아주 심도깊은 '기술적 질문과 대답'이 오갔습니다.
내용도 어렵고, 영상도 1시간 30분 정도라 '모두' 다룰 수는 없겠지만, 이중에서 핵심 내용만, '자동차 공학 전공'인 제가 최대한 쉽게 풀어보겠습니다.
이 글만 보셔도 테슬라의 기술과 혁신이 얼마나 대단한지 알 수 있습니다. 글이 길어도 끝까지 따라와주세요!
---
1. '언박싱(Unboxing Process)'의 기원
5~6년 전 라인 자동화를 계속 밀어붙이다가 벽에 부딪혔고, 그때 깨달은 것은 '설계가 문제다'라는 것입니다.
그래서 그들은 지난 100년 간 이어져온 '컨베이어 벨트 방식'을 버리기로 결심했습니다.
대신 차를 '여러 파트'로 쪼개서 따로 만든 뒤 나중에 합치는 방법을 고안했습니다.
어떻게 쪼갤지 고민핟가 차를 바닥·지붕·왼쪽·오른쪽·앞·뒤가 있는 상자로 봤다고 합니다. 그래서 상자를 푼다는 뜻의 '언박싱(unboxing)'이 나왔습니다.
즉, 강의 지류들이 각자 흐르다 본류로 합쳐지듯, 각 모듈을 별도 라인에서 동시에 만든 뒤 마지막에 합치는 구조입니다.
이 때문에 각각의 '조각'이 작기 때문에 조립로봇이 더 가까이, 더 깊숙이 들어가 작업할 수 있습니다.
마지막으로 합쳐지는 '최종 조립'은 총 25개 스테이션이고, 완전자동화입니다.
일반 모델Y는 공장과 운영 방식에 따라 이것의 5~10배 스테이션이 필요하다고 합니다.
---
2. 사이버캡에 프렁크가 없는 이유
부품의 50%가 앞에 몰려 있는데, 이는 의도된 설계입니다. 전자장치와 제어 시스템을 한 곳에 모아 저전압 배전(low voltage distribution) 효율을 높이기 위해서입니다.
저전압 배전은 조명, 컴퓨터, 센서, 펌프 같은 전장품에 전기를 나눠 주는 배선망입니다. 부품이 흩어져 있을수록 전선이 길어지고 무거워집니다.
참고로 사이버캡은 사이버트럭과 마찬가지로 48V를 씁니다. 일반적인 차들이 12V를 쓰는데, 48V를 쓰면 같은 전력에 전류가 1/4로 줄어 전선을 가늘게 할 수 있습니다.
서비스팀은 '차를 아래에서 다 뜯지 않고 인버터를 정비하게 해 달라'고 요구했습니다.
그래서 '관리 어셈블리와 워셔액 탱크'만 빼면 차를 들어올리지 않고도 인버터(배터리의 직류 전기를 모터가 쓰는 교류로 바꾸는 장치)를 교체할 수 있습니다.
냉각 계통도 분리, 교체, 관리를 쉽게 하기 위해 완저히 새로 설계했습니다.
차 쪽과 열을 주고받는 부분은 전부 냉각수로 하고, 냉매 회로는 모듈 안에 완전히 밀폐(closed loop)했습니다.
따라서 냉각수만 따로 교체가 가능하고 관통 루프(through loop)를 만들어 한쪽에서 새 냉각수를 붓기만 해도 기존 냉각수를 밀어내면서 교체할 수 있습니다.
냉매를 압축해 히트펌프와 에어컨을 동시에 돌리는 심장 역할을 하는 eAC 컴프레서(electric AC compressor)가 열관리 모듈 안에 '하나의 어셈블리' 안에 있는 것도 또다른 특징입니다. 보통 eAC는 브래킷으로 따로 붙입니다.
인버터 역시 역할이 크게 늘었습니다. 기존 전기자동차는 배터리 팩에서 인버터까지 고전압 배선을 끌어오고 또다른 고전압 배선으로 열관리 시스템까지 전력을 따로 끌어왔습니다.
하지만 사이버캡은 인버터에서 분기(junction)해서 전력을 공급합니다. 인버터에서 일부는 모터로, 일부는 열관리 시스템으로 전력이 나눠지는 것입니다. 이렇게 되면 고전압 배선 길이가 크게 줄어듭니다.
---
3. 완전한 첫 '브레이크-바이- 와이어' 테슬라 차량
쉽게 말해 유압으로 밀어서 브레이크를 잡아주지 않습니다. '유압관'과 '브레이크 액'이 전혀 없습니다. 그 대신 전기 신호를 받으면 '엑추에이터'가 브레이크를 잡아줍니다.
앞뒤 캘리퍼 모두 뒤쪽에 검은 액추에이터 하우징과 파란 전기 커넥터가 붙어 있고 유압 브레이크 호스가 보이지 않습니다.
사이버캡은 브레이크액을 완전히 없애고 바퀴마다 개별 액추에이터를 단 테슬라 최초의 브레이크-바이-와이어 차량입니다.
도입 이유가 핵심입니다.
기술 과시가 아니라 '언박싱 프로세스'를 위해서 반드시 필요했기 때문입니다.
닫힌 유압 회로로는 차를 '조각낼 수' 없습니다. 기존 유압식 브레이크는 부스터나 분기점에서 유압관을 끌어와야 합니다. 모듈 사이에 뭔가가 왔다갔다하면 언박싱 프로세스를 할 수 없습니다.
기존 자동차 회사들이 언박싱 프로세스를 시도하지 못하는 이유가 여기 있습니다. 기존의 부품, 생산 방식, 사고 방식까지 다 바꿔야 하기 때문입니다.
---
4. 배터리 팩
100% 자동화, 사이클 타임 10초(10초당 한 팩씩 나오는 것)가 목표입니다.
부속장치를 인라인으로 배치했습니다. 부속장치(ancillaries)는 셀 외에 팩에 필요한 전장품입니다. 컨택터, 퓨즈, 배터리 제어 보드, 커넥터 등이 들어갑니다. 기존 테슬라 팩은 이게 팩 위로 불룩 솟아 있었습니다.
하지만 사이버캡은 튀어나온 곳이 없습니다. 팩 자체가 평평합니다. 팩 상판이 곧 차체 바닥입니다. 차체를 좌우로 가로지르는 보강 부재인 크로스멤버(cross member) 팩 상판에 직접 용접합니다.
배터리 셀을 담는 외곽 상자인 '인클로저'의 바닥도 강철로 만든 건 처음입니다. 무게는 무거워지지만 강도가 높기 때문입니다.
배터리 셀은 4680, 배터리 팩 구조는 '88S 6P'입니다. S(Series)는 직렬, P(Parallel)는 병렬입니다. 셀 6개를 병렬로 묶은 덩어리 88개를 직렬로 연결했다는 뜻입니다. 직렬 수가 전압을, 병렬 수가 용량을 결정합니다.
실제로 한 팩에 4개의 모듈이 있고, 한 모듈당 셀의 132개며, 22개의 셀이 한 열로 되어있고 총 6개의 열로 붙어있습니다.
맨 왼쪽 모듈의 셀은 132개입니다. → 132 × 4 = 528셀 = 88 × 6. 영상의 “88S6P”와 정확히 맞습니다. 모듈 하나는 22S6P가 됩니다.
배터리팩에는 공간이 여기저기 남아있습니다. 이는 향후 에너지밀도가 더 낮은 'LFP' 배터리를 넣을 때를 위해 남겨둔 것입니다. LFP로 바꾸면 단가를 더욱더 낮출 수 있습니다. 설계 때부터 '향후 부품 교체'까지 염두해 둔 것입니다.
EPA 인증 서류상 사이버캡은 326V 전기 아키텍처에 약 48kWh 리튬이온 배터리 팩을 씁니다.
이를 실제 사이버캡에서 본 배터리 구조에 대입하면, 88S × 셀당 공칭 약 3.7V ≈ 326V로 맞습니다.
또 EPA 서류에는 배터리 용량 값이 146으로 기재됐는데 단위를 암페어시(Ah)로 보면, 6P × 셀당 약 24Ah와 맞고 사이버캡의 총 가용용량은 326V × 146Ah ≈ 47.6kWh입니다.
배터리 관리 보드(BMB, Battery Management Board)와 펜트하우스 사이에 하네스(전선)가 없습니다. 팩 내부를 무선 통신으로 연결했습니다.
참고로 BMS(Battery Management System)는 셀마다 전압·온도를 감시하고 충방전을 관리하는 배터리 두뇌입니다. BMB는 모듈마다 붙은 그 감시 기판입니다.
이를 통해 무게를 줄이고, 하네스 고장에서 아예 자유로워졌습니다.
하네스는 자동화하기 매우 지저분하고, 돈이 들고, 고장 납니다.
---
5. 드라이브 유닛과 인버터
모델 3/Y에 쓰이는 4세대 드라이브 인버터와 사이버캡에 쓰이는 5세대 드라이브 인버터를 직접 비교해주었습니다. 부품 수가 눈에 보이게 줄었습니다.
복잡성만큼 값을 못하는 이중화(하나가 고장 나도 버티도록 같은 기능을 두 겹으로 넣는 것)를 지웠다고 합니다.
특히 사이버캡 인버터는 '공급망 안전성'이 크게 올라갔습니다. 모든 부품을 '이중 소싱'으로 받을 준비가 되어 있습니다. 이중 소싱은 같은 부품을 두 공급사에서 살 수 있게 해 두는 것입니다. 한 곳이 막혀도 생산이 멈추지 않습니다.
또한 이 인버터는 12V와 48V를 모두 지원하는 첫 인버터입니다.
사이버캡은 전륜구동을 택했고, 드라이브 유닛을 앞에 매우 꼿꼿하게(upright) 세웠습니다. 주변에 피해야 할 이웃 부품이 많기 때문입니다.
기어비(감속비)는 11:1입니다. 대부분의 테슬라는 9:1입니다.
기어비가 높아졌으므로 최고 속도는 낮아지지만, 모터가 효율 좋은 회전 영역에서 돌 수 있습니다. 이는 고속으로 달리기보다 효율이 중요한 '로보택시'에 적합합니다.
또한 테슬라는 윤활유 및 모터까지 직접 설계해 비용을 낮추고, 효율을 올렸습니다.
---
6. '도장 공정'이 없는 도장 공장
기존의 도장 공장과 다릅니다. 기존의 도장 공정은 '사실상' 사라졌습니다.
원래는 '목적'이 도장 공정 삭제였습니다. 그런데, '언박싱 프로세스'가 도장 공정 삭제의 더 중요한 목적이 되었습니다. 도장 공장이 있으면 패널을 칠하려고 다시 상자 형태로 조립해야 했기 때문입니다.
사이버캡은 플라스틱 패널을 사출로 찍어 낸 뒤, 꺼내지 않고 같은 기계 안에서 그 위에 색이 섞인 폴리우레탄을 부어 얇은 '페인트 층'을 굳혀 입힙니다. 기계에서 나올 때 이미 색이 칠해진 완성 패널입니다.
비유하면, 케이크 시트를 틀에서 구운 뒤, 틀에서 빼지 않고 그 위에 초콜릿 코팅을 부어 굳히는 것과 비슷합니다. 따로 꺼내서 붓으로 칠하는 과정(도장 공장)이 없습니다.
공정 순서
1단계 - 열가소성 플라스틱을 녹여 금형에 밀어 넣어 패널 모양을 만듭니다. 여기까지는 일반 범퍼 만드는 것과 같습니다.
2단계 - 굳은 바탕 패널을 금형 안에 그대로 둔 채, 패널 표면과 금형 벽 사이에 아주 얇은 틈이 생기도록 두 번째 공간으로 넘깁니다.
3단계 - 색 원료를 섞자마자 바로 그 틈에 주입합니다. 원료는 세 가지(이소시아네이트, 폴리올, 색소)가 따로 들어옵니다. 각각 데워진 뒤, 기계의 믹싱 헤드에서 주입 직전에 섞여 곧바로 틈으로 들어갑니다.
이소시아네이트(isocyanate)와 폴리올(polyol)은 둘 다 액체인데, 만나면 화학 반응을 일으켜 단단한 폴리우레탄(PUR)이 됩니다.
섞인 원료가 바탕 패널 표면 위로 흘러 퍼지며 전체를 덮습니다.
반응이 주입 직전에 시작된다고 해서 반응 사출 성형(RIM, Reaction Injection Molding)이라고 부릅니다.
4단계 - 금형 안에서 굳어 '페인트'가 됩니다.
반응이 진행되며 색이 섞인 폴리우레탄 층이 바탕 위에서 그대로 굳습니다. 이 층이 일반 차의 페인트 역할을 합니다.
5단계 - 불량이 생길 부분을 바깥으로 밀어냅니다
원료를 보이는 면에 바로 쏘면 싱크 마크(식으면서 수축해 표면이 움푹 꺼지는 결함), 비침(뒷면 구조가 앞면에 비쳐 보이는 결함), 흐름 자국(원료가 흐른 길이 줄무늬로 남는 결함)이 생깁니다.
그래서 패널 가장자리 바깥에 '여분 공간(오버플로)'을 만들어 두고, 원료와 공기를 그쪽으로 밀어내서 보이는 면을 깨끗하게 만듭니다.
6단계 - 로봇이 여분을 잘라냅니다
금형에서 나온 패널의 가장자리 여분을 로봇이 잘라냅니다(트리밍).
이걸로 색까지 입혀진 완성 패널이 됩니다. 이후 최종 조립에서 코팅 안 한 알루미늄 골격 위에 붙습니다.
---
7. 테슬라의 '기업 문화'
테슬라 팀원들은 혁신의 비결로 '기업 문화'를 꼽았습니다.
팀 사이에 장막도 벽도 '에고(ego)'도 없다고 강조했습니다. 테슬라에 '네 문제', '내 문제'는 없으며 '우리의 문제'만 있다고 말했습니다.
2번에서 인버터에서 따로 열관리 시스템에 전력을 공급하는 설계를 만들 수 있었던 이유도 인버터팀과 열관리팀이 따로 움직이지 않았기 때문입니다.
인버터팀과 열관리팀이 따로 움직이면 각자 자기 박스와 자기 배선을 만듭니다. 팀간의 장벽이 없기에 조직 경계를 넘는 설계가 나왔다는 뜻입니다.
사이버캡에서는 인버터팀이 고전압 시스템과 열관리 시스템의 원가를 낮추는 일을 하고 있습니다. 조직 경계를 넘는 설계가 나왔다는 뜻입니다.
---
8. 앞으로의 미래
마차에서 자동차로의 전환 같은 시기에 있습니다. 일론이 자주 말하듯, 1900년대 초 마차→자동차 전환과 비슷한 시기라고 봅니다.
차를 사는 방식, 이동 방식, 자동차 문화 자체가 바뀔 것입니다.
사람들은 이미 운전하기 싫어합니다.
도로에 나가 보면 다들 앞을 보지 않습니다. 그 자체가 큰 안전 위험이고 통계에도 나타납니다. 사람들은 쉬고 싶어 하고, 운전하기보다 '실려 가기'를 원합니다.
사람들이 두 번째 차를 안 사기 시작하고, 결국은 차를 아예 안 살 수도 있습니다. 뉴욕 같은 대도시는 이미 그렇습니다. 지난 100년 동안 '면허 = 자유'였는데, 이제는 '자율주행 = 자유'가 됩니다.
결국 경쟁은 '마일당 비용'으로 승부가 날 것입니다.
다른 회사들도 성공하길 바란다고 합니다. 자율주행차가 많을수록 세상이 안전해지기 때문입니다. 하지만 쉽지 않을 것이라고 경고했습니다.
테슬라는 소프트웨어만이 아니라 하드웨어, 제조, 운영(orchestration)까지 주 단위로 개선합니다.
다른 자율주행 업체들은 테슬라의 규모를 아직 상상조차 못 한다고 합니다.
여기까지 20년 걸렸고, 역사상 가장 빠르게 규모를 키운 축에 속한다고 합니다. 예전에 본 그래프에서 EV 생산 증가 속도보다 빨랐던 건 아이폰뿐이었다고 합니다.
특인한 점은 직원들이 '질량 혁신'을 강조했다는 점입니다.
브레이크 업계에는 '무게가 무게를 낳는다(weight begets weight)'는 말이 있습니다. 차가 무거우면 캘리퍼가 커지고, 그게 또 무게를 늘리기 때문입니다.
각 팀이 '혹시 몰라' 여유분(마진)을 붙이면, 그 여유분 때문에 차가 무거워지고, 무거워진 차 때문에 다른 팀이 또 여유분을 붙이는 악순환이 생깁니다.
'아무도 밀어도 된다고 말해 주지 않으면 한계는 절대 밀리지 않는다.'고 말했습니다.
중국의 원가 압박도 '질량 혁신'으로 이겨낼 수 있다고 말했습니다.
---
제가 쓴 글은 이 영상의 반도 담지 않았지만, 너무 어렵거나 기술적인 내용은 최대한 배제하였습니다.
영어+공학적 지식이 있으시다면, 꼭 원 영상을 보시기 바랍니다.
youtu.be/UIrK8oStl-0?si=Md5c…


아니, 언제부터, 다른 운동도 아니고 러닝이
시작하기 전에 '뭐부터 사야돼'라고 물어보는 운동이 되었나요?
'러닝'이라고 해서 뭔가 특별하게 느껴지는 거 같은데,
그냥 '달리기'입니다.
일반인이 동네 한 바퀴 달리기 할 때 무슨 장비를 알아보나요? 이 정도는 그냥 집에 있는 신발과 옷만으로 충분히 '시작'할 수 있습니다.
극단적으로 말하면, 구두, 슬리퍼만 있어도 동네 한 바퀴는 천천히 뛸 수 있어요(불편하겠지만).
어느 정도 익숙해지고, 취미가 되고, 거리와 스피드를 늘리려고 할 때야 '장비'가 의미가 있는 겁니다.
다른 운동은 몰라도 적어도 '달리기'를 한다는데 이런 사고방식을 가지는 게 정말 이해가 안 되네요.
언제부터 러닝마저 '장비 맞춰놓고 시작하는 운동'이 되었을까요?
출처 - 스레드

7살 딸이
'아빠, 목성, 토성, 천왕성, 해왕성은 가스형 행성이에요?'
라고 묻고, 맞다고 말해주니까
'지구에서 달은 앞면만 볼 수 있죠?'
라고 물어봤다.
딸아이가 요즘 '어린이용 과학 영상'을 재밌게 보는 거 같던데, 그런 곳에서 이런 내용이 나오는 줄 몰랐다.
우주에 관심이 없다면,
어른들조차 행성이 '암석형 행성'과 '가스형 행성'으로 나뉜다는 사실과,
달이 자전과 공전 속도가 같아 항상 앞면만 보인다는 사실(조석 고정)을 잘 모른다.
(당연히 모른다고 무시받을 지식은 아니다!)
그리고 나서 딸아이가 '어떻게 가스만 있는데 행성이 동그란 모양이 돼?'라고 이야기하길래 '만유인력'에 대해 최대한 쉽게 설명해주었다.
딸아이와 이런 '과학 지식'을 나눌 수 있는 나이가 되었다는데 신기하기도 하고 기쁘기도 하다.

제가 작년 10월에 그랜드서클(그랜드 캐니언을 비롯해 주변 캐니언을 돌고 오는 순환 일정)을 돌 때 'FSD가 되는 모델 Y'를 빌렸습니다.
그리고 그 때 이용한 플랫폼이 바로 '튜로(TURO)'였습니다.
일반 렌트카 회사와 달리, 튜로는 '에어비앤비'처럼 차를 빌려주는 호스트와 손님을 연결해주는 플랫폼입니다.
그런데 이때 차를 고르는 '필터' 중에서는 'FSD'가 없었습니다.
그래서 호스트가 '이 차는 FSD를 쓸 수 있습니다'라고 홍보하지 않으면 알 수가 없었고, 결국 저는 모든 테슬라 차량을 하나씩 눌러볼 수밖에 없었습니다.
그런데 이제 그 불편함이 사라집니다!
튜로는 10월 28일부터 공식적으로 테슬라와 협력해서 'FSD가 되는 차량'을 따로 검색해서 빌릴 수 있다고 발표했습니다.
단순히 차를 빌려주는 호스트가 인증하는 걸 넘어, 테슬라가 직접 API를 통해 FSD가 활성화 되어 있는지 확인해줍니다.
또한 테슬라 오너가 튜로에 '호스트 계정 연동'을 하면, 테슬라에서 FSD 1개월 무료 구독을 해줍니다.
따라서 테슬라를 빌려주는 호스트는 비용 추가 없이 1개월간 손님에게 FSD가 되는 차량을 빌려줄 수 있고, 호스트도 FSD를 경험할 수 있습니다.
테슬라는 거의 비용추가 없이 호스트와 손님에게 FSD를 '체험'시킴으로써 '잠재적 FSD 구독자'를 확보하는 효과가 있습니다. 저는 이게 '대체될 수 없는 소프트웨어'를 가진 회사의 힘이라고 생각합니다.
현재 튜로는 미국 및 캐나다, 호주, 영국, 프랑스 주요 도시에서 이용할 수 있습니다.
이중 미국, 캐나다, 호주에서는 FSD를 쓸 수 있으니 이 나라에서 차를 빌릴 때는 꼭 튜로를 통해 'FSD 되는 테슬라'를 빌려보세요! 운전 피로도가 줄어들어 여행의 질이 달라집니다!


라트비아에서도 FSD가 승인되었습니다!
이제 27개국 EU 회원국 중 10개국이 승인되었습니다!
참고로 EU 전체 승인을 위해서는
27개국 중 15개국 이상 승인+인구 기준 65% 이상 승인이 모두 충족되어야 합니다.
10개국 모두 인구가 적어 인구 기준으로는 12.6%에 불과합니다. 독일, 이탈리아, 프랑스, 스페인 등 인구가 많은 나라들이 하루빨리 승인해주길 기대합니다!


지난 10월 8일 국감에서 더불어민주당 장종태 위원은 국토부를 향해,
'FSD를 '안전기준 부적합'이라 하면서 정작 검증은 한 번도 하지 않는다. 쇄국 정책을 펼친 흥선대원군 시대냐고 묻는 사람도 있다는 말까지 나왔다.'
라는 지적을 했습니다.
그리고 여기서 테슬라코리아 서영득 대표는 ;적극적으로 국토교통부와 협조해 (FSD를) 검증받을 수 있도록 하겠다;라고 답했습니다.
그런데 블로터 조재환 기자님이 '테슬라코리아가 감독형 FSD와 관련된 기술 특례 신청을 했다'고 밝혔습니다.
현재 테슬라코리아가 어떤 특례를 썼는지는 모르겠지만, 크게 두 개가 있습니다.
1. 자동차규칙 114조 15항
'초소형 전기자동차 등 친환경·첨단미래형 자동차로서 장관이 인정하는 자동차에는 외국의 안전·성능 기준을 적용할 수 있음'
이 경우 '미국 기준'을 적용해 '중국산 테슬라도 미국산 테슬라처럼 FSD를 허용해달라'고 요구할 수 있습니다.
다만, 현재 미국산 테슬라가 FSD가 되는 이유는 단순히 '한미 FTA' 때문이기 때문에 이런 방식으로 허용해 줄지는 의문입니다.
2. 자동차규칙 제114조의2
'이 규칙에서 정한 장치보다 우수한 새로운 장치이거나 안전 확보에 필요하다고 인정하는 장치는 이 규칙에도 불구하고 설치하게 할 수 있음'
이는 현재 정해진 규칙보다 더 우수하고 안전하다고 인정되면 '규칙의 예외'를 둬서 설치를 허용하는 것입니다.
이는 테슬라가 유럽에 FSD를 도입하려고 썼던 'EU의 Article 39'와 상당히 흡사합니다. 현재 이를 통해 테슬라는 네덜란드를 시작으로 9개국에서 FSD 승인을 받았습니다.
이 두 특례의 특징은 모두 '장관 재량'이라는 것입니다. 물론 이는 장관 마음대로 할 수 있다는 건 아니지만, 원칙적으로는 별도의 절차가 없어도 '장관이 의지만 가지면' 허가가 된다는 뜻입니다.
이전에는 국토부도 '테슬라가 신청하지 않아서'라는 핑계가 있었지만, 이제는 테슬라코리아가 신청했기에 검토를 안 할 수는 없습니다. 여기서도 온갖 '핑계'를 들이대며 허가를 해주지 않는다면, 이거야 말로 '쇄국 정책', '현대차 밀어주기'로 보일 수밖에 없습니다.
이미 테슬라코리아는 미국산 테슬라를 통해 한국에 '1억km 이상의 FSD 데이터'가 쌓여있습니다.
즉, '테스트가 부족해서, 데이터가 없어서 허가를 못해준다'는 핑계를 댈 수도 없습니다.
국토부가 한국의 도로교통체계(버스전용차로)에 따른 별도의 수정 사항을 요구해도 테슬라는 고칠 수 있는 소프트웨어 역량이 있습니다. 이미 유럽의 다른 나라에서도 비슷한 문제를 해결한 적이 있습니다.
그러니 부디, '국민의 안전'을 생각해 객관적이고 냉철하게 FSD를 분석한 뒤, FSD가 충분히 사고율을 낮출 수 있다는 걸 확인하시고 전면적으로 허가해주시길 바랍니다.

절대 다수의 사람들은
'정보에 담긴 함의' 혹은 '정보를 통해 알 수 있는 (복잡한) 진실이나 통찰'보다는
'정보' 그 자체를 원한다.
그래서 한때는 나도 하루에 수십 개의 '정보만 담은 글'을 써볼까 생각했다.
지금 본업이라는 게 따로 없으니,
먹고는 살아야겠고,
당장은 그게 돈이 되어보였다.
그런데 결국 그렇게 안했다.
아니, 못했다.
도저히 그렇게 글이 써지지 않았다.
답답해하고 있을 때,
문득 내가 왜 아버지 회사를 나오면서까지 글을 쓰려했는지,
그 동기와 목적을 다시 돌아보았다.
사람은 원래 '목적'을 까먹을 때 쓸데없이 방황하는데,
내가 딱 그랬다.
나는 사람들에게 '정보'를 제공하려고 글쓰기를 시작한 게 아니었다.
내 닉네임처럼,
지혜, 통찰을 탐험해 내가 얻은 인사이트를 남들과 공유하려고 글을 쓰기 시작했다.
역설적으로 들리겠지만,
정보가 많아질수록,
오히려 통찰은 귀해진다.
다들 정보만 찾으려고 하고,
정보만 있어도 된다는 '착각'에 빠지기 때문이다.
이럴 때일수록 '정보를 연결해 핵심을 관통하는 인사이트'가 필요하다.
나는 그걸 제공함으로써,
'지혜탐험가'라는 브랜드를 알리고,
그를 통해 돈을 벌고 싶었다.
원래의 목적을 생각하니,
''정보'만 담은 글을 하루에 수십 개씩 써야하나'라는 고민이 깨끗이 사라졌다.
가끔 뭔가 중요한 결정이 힘들다면,
'내가 왜 이 일을 시작했는지'를 돌아보자.
답이 거기에 있을 때가 많다.
오늘은 아버지 회사에서 퇴사하기로 '결심'한 지 딱 5년이 되는 날이다.
벌써 5년이나 되었다는 사실이 믿기지 않는다.
결심하고 나서 약 1년 뒤 실제로 퇴사했고, 그 뒤로 혼자서 아둥바둥 4년 가까이 버텼다.
시간이 지나면서 내가 왜 퇴사했는지, 어떤 인생을 살고 싶었는지를 많이 까먹은 거 같다.
나는 내 생각이 담긴 글을 쓰고 싶었다.
물론 돈을 많이 벌고 싶었고, 지금도 그렇지만 그건 '결과'가 되길 원했다.
내가 진짜로 원한 것은, 내 글을 보고 사람들이
때론 웃기도 하고,
때론 기존의 생각을 바꾸어 더 나은 결정을 내리고,
때론 주변의 상황 때문에 흔들렸던 생각을 더 단단히 해서
내 글을 읽기 전보다 읽은 후에 '더 나은 삶을 살기를' 원했다.
그렇게 할 수 있다면 '돈'은 따라올 거라고 확신했다.
5년 간 제대로 이룬 게 없다보니 이 믿음이 많이 흔들리고 있었다.
다시 이 믿음을 다잡고, '좋은 글'을 쓰는데 전심을 다해볼 것이다.
10/25일 기준 텍사스(오스틴)에는 로보택시 등록대수가 970대가 올라 있고, 이 중 사이버캡이 463대입니다.
오스틴 면적은 319.94제곱마일, 2025년 추정 인구는 1,002,632명입니다.
하지만 현재 로보택시 서비스 지역은 오스틴 중 일부가 빠져있는 대신, 오스틴 외곽 일부(공항 등)가 포함되어 있습니다.
따라서 대략적으로 로보택시가 서비스하는 지역에 사는 인구는 대략 80~90만 명으로 볼 수 있습니다.
이를 서울과 비교해볼까요?
2026년 1월 말 기준 서울 택시 면허는 71,615대(개인 49,048 / 법인 22,567), 실제 등록대수는 64,933대입니다.
인구는 2026년 8월 주민등록 기준 9,281,625명, 면적은 605.2km²입니다.
따라서 단순 계산이지만 '1만 명당 등록 대수'를 비교하면,
서울은 70.0대, 오스틴은 5.4대(사이버캡만)입니다. 약 13배가 차이납니다.
저는 솔직히 '차이가 너무 안 나서' 놀랐습니다.
서울에 '사람이 운전하는 택시의 밀도와 오스틴의 핸들, 페달마저 없는 '자율주행 전용 로보택시'의 밀도 차이가 13배가 난다는 뜻이기 때문입니다.
더구나 서울의 택시 등록 대수는 최근 5년 간 거의 정체되어 있으며, 법인 택시운전자는 코로나 이후 급감해 2만 명을 겨우 유지하고 있습니다.
즉, 실제로 '지금 이 시간에 돌아다니는 서울 택시 수'는 등록 대수인 64,933대보다도 훨씬 적다는 뜻입니다.
반면, 오스틴의 사이버캡은 빠르게 늘고 있습니다. 적어도 오스틴에서는 1~2년 내에 사이버캡 이용이 보편화될 것으로 보입니다.
진짜 '운전', '이동'마저 사람이 아닌 AI가 대신해주는 시대가 사실상 도래한 것입니다.
우리나라도 '택시'를 지키겠다고 기술 도입을 외면한다면, 훗날 '마차와 마부'를 지키겠다고 '자동차'를 막아선 '어리석음'으로 기록될 것입니다.


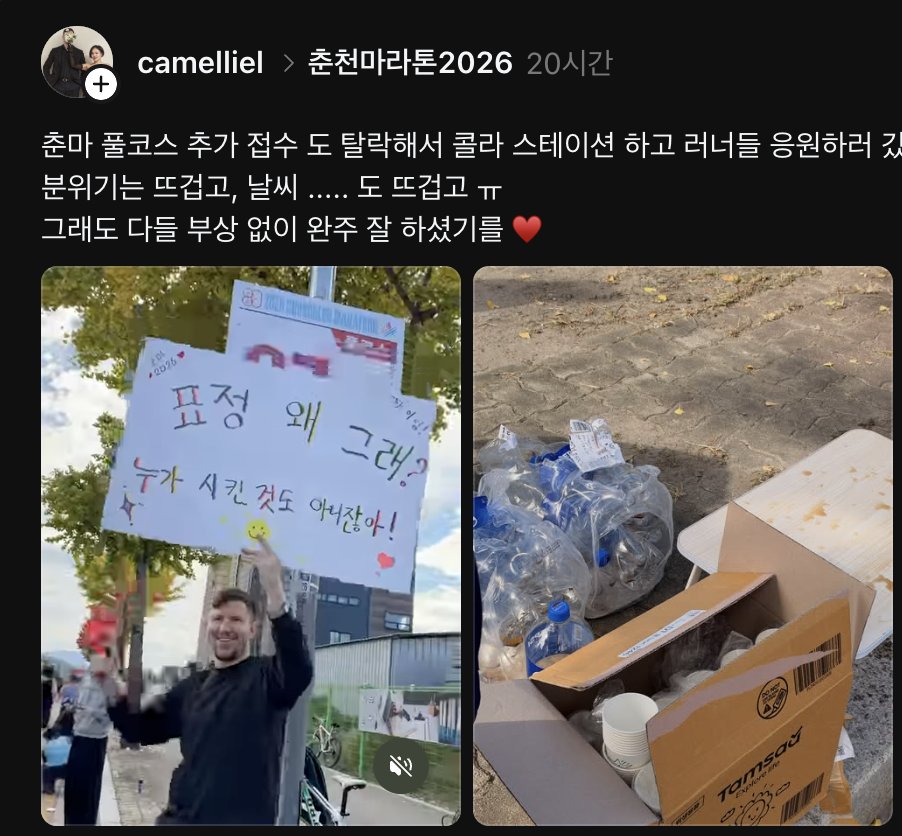
생각해보니까 이게 맞다.
누가 억지로 시켜서 뛰는 것도 아닌데, 표정이 구겨질 필요는 없다.
하지만.......
하프만 뛰어도 표정 관리가 안 된다.
풀코스를 웃으면서 뛰는 몇몇 러너 유튜버들 보면,
경외감만 든다.
"나는 직장을 다닐 때도 사장이 내 월급을 주는 게 아니고 시장이 내 월급을 준다고 생각했다.
회사에서 잘려도 시장에서 나를 팔 수 있는 실력을 갖추어야 한다고 생각했고 노력했다.
그런데 세우러이 흘러 50대가 된 뒤에 대학 동창을 만나 이런저런 이야기를 하다가 내가 젊을 때부터 그렇게 생각했다고 말하니 다들 놀랐다."
우석 <완벽한 자유와 부를 만드는 인생투자>
왜 우석 님이 가난한 젊은 시절을 보냈음에도 일찍 은퇴하고 자유와 부를 얻었는지 이 구절 하나로 알 수 있었다.
사람의 인생을 바꾸는 건 현재 처한 상황이 아니다. 머리속의 '생각'이다.
나에게 돈을 주는 건 사장도, 손님도 아니다. 시장이다.
리센느가 '안원잘부'를 통해 돌풍을 일으키기 시작할 때,
삼성전자는 '아무런 조건 없이' 리센느 멤버들에게 갤럭시를 선물했다.
그때까지 '개인폰'조차 없었던 멤버들은 보답이라도 하듯 '갤럭시'를 여기저기 들고 다니며 홍보했다.
그리고 이제 삼성전자는 '리센느'를 정식 모델로 채택한 것 같다.
사람들이 리센느에 열광하는 이유는,
그동안 순수하고 열정적으로 살아온 사람들이,
그에 대한 보답을 받는 거에 대한 갈망 때문이 아니었을까?


정말 놀라운 사실 알려드릴까요?
여기 계신 분들은 체감이 안 될텐데,
아직도 우리나라에는,
지구 반대편에서 핸들도, 페달도 없는 완전 자율주행 자동차가 '정식 유료 무인택시 서비스'를 한다는 사실을
전혀 모르는 사람들이 엄청나게 많습니다.
같은 하늘, 같은 나라에 살고,
'딸깍' 한 번으로 알 수 있는 사실인데도요.
아무리 정보 확산 속도가 빠르더라도,
그걸 '알아내려는 의지'가 없는 이상
같은 세상을 다르게 볼 수 밖에 없는 것입니다.


<편안함의 습격>의 저자 '마이클 이스터'는 알래스카 오지를 탐험하면서 도시에서는 느낄 수 없었던 '고요'의 효과에 대해 설명했습니다.
신경학자이자 수면 연구가인 크리스 윈터 박사에 따르면, 미국인의 1/3은 하루 평균 수명 시간이 7시간에 미치지 못합니다. 오늘날 수면 장애의 대부분은 적절한 어둠과 적막이 절대적으로 부족해서 생깁니다.
하버드대학교 인류학과 대니얼 리버만 교수에 따르면, 인류는 오랜 세월 동안 환경에서 수많은 감각 입력을 제거해 왔습니다.
예를 들면, 오늘날 우리는 예전에 비해 온도 변화를 덜 느끼고, 두 발은 신발에 감싸여 있어 예전만큼 많은 것을 느끼지 못하며, 냄새 맡는 일도 줄었습니다.
그런데 이 법칙에서 유일한 예외가 청각이라고 리버만은 말했습니다.
실제로 현대인들은 조용한 곳에 잠깐만 있어도 불편해 하며, TV나 스마트폰을 오락의 도구가 아니라 '고요'가 익숙치 않아서 다른 일을 하면서도 틀어놓는 경우가 많습니다.
인간의 뇌 회로는 이전부터 '시끄러움 = 위험'으로 인지했습니다. 포식자의 포효나 적이 내지르는 함성이 위험 신호였기 때문입니다.
이 때문에 인간은 '투쟁도피반응'을 유발하는 스트레스 호르몬인 아드레날린과 코르티솔을 분비함으로써 대응했습니다.
문제는 오늘날의 거슬리는 배경 소음에도 똑같은 투장도피반응을 일으킨다는 점입니다. 그리고 소음이 끊이지 않기에 이 반응도 끊이지가 않습니다. 결국 현대인은 '고요'가 없어서 지속적으로 스트레스를 받고 있습니다.
현대인들이 과거보다 심장병에 잘 걸리는 이유 중에 하나에도 바로 '소음'이 있습니다. 소음으로 인한 스트레스 증가가 심장병을 유발하고 수명을 단축한다는 연구 결과가 있습니다.
저 역시 잠을 깊이 자지 못합니다. 거의 매일 1~2번은 밤에 의식적으로 깨며, 애플 워치 상으로는 '3~4번' 깬 것으로 나옵니다. 수면 지속 시간이 매우 짧습니다.
저도 잠이 곧바로 오지 않는다는 이유로 자기 전에 스마트폰을 보고 들으며 눕다가 잠에 듭니다. 늘 소음속에 사는데 잘 때마저도 그러는 것입니다.
그래서 저도 자기 전에 스마트폰을 보거나 듣지 않는 '훈련'을 하고 있습니다.
스트레스가 많다면, 잠을 깊지 자지 못하고, 짜증이나 스트레스가 많다면, 하루에 짧은 시간이라도 '고요'를 만들어보세요.

Tesla 3분기 실적 발표에서 제가 가장 놀랐던 발언 중 하나는 바로 'Ashok Elluswamy(@aelluswamy)'의 말이었습니다.
Q&A 시간에 한 사람이 'FSD와 지도 사이의 연결성 문제'에 대해 지적했습니다. 특히 제한속도 인식, 주차, 경로에 대한 문제를 제기했습니다.
그는 '자체 지도를 왜 안 쓰냐?'라고 물었습니다.
그리고 이에 대해 Ashok은 '외부 지도에 의존하지 않는 자체 지도를 만들고 있다'고 답했습니다.
그런데 제가 놀란 점은 단순히 '자체 지도를 만든다'는 사실이 아니었습니다. 바로 그 지도를 만드는 방식이었습니다.
'ashok'은 테슬라 자체 지도가 각 차량이 보내는 시각 정보를 활용한다고 밝혔습니다. 또한 각 운전자의 성향도 학습한다고 말했습니다.
제가 테슬라 자동차는 'AI를 실행하는 기기'이면서 동시에 'AI 발전을 위한 데이터 수집기'라고 말했는데, 이를 '자체 맵과 네비게이션'을 만드는 데도 활용하는 것입니다.
이러한 '새로운 AI 기반 매핑 및 네비게이션 시스템'은 곧 나올 'FSD V15'에서부터 본격적으로 도입될 것으로 보입니다.
먼저 V15 초기에는 '출발과 도착'에 한해 자체 매핑 및 네비게이션을 활용합니다.
이렇게 하는 이유는 (제 생각이지만) 네비게이션이 가장 약한 부분이 바로 '출발지'와 '목적지' 근처이기 때문입니다. 목적지에서 정확하게 어디로 가야할지, 어디에 주차해야 할지까지 네비게이션이 알려주지 않기 때문입니다.
이후 단계적으로 확대되어 향후에는 기존 네비게이션에 의존하지 않고 자체 매핑 시스템으로 운전 전반을 진행할 것으로 보입니다.
현재 테슬라는 한국에서 티맵 기반 네비게이션을 쓰고 있지만, 문제가 많습니다. FSD나 FSD lite와도 연동이 제대로 되지 않을 때가 있습니다.
하지만 AI 및 테슬라 자동차 데이터 기반 매핑 및 네비게이션이 도입되면 더이상 티맵이 주는 데이터에 의존할 필요가 없습니다.
실시간으로 변하는 도로 상태, 가변적인 속도 제한 구역, 수시로 변하는 과속카메라 위치를 '티맵 업데이트'만 기다릴 필요가 없습니다.
테슬라가 많이 팔려서 전국을 돌아다닐수록 이 데이터는 거의 실시간으로 업데이트 됩니다. 테슬라가 굳이 한국을 위한 네비게이션 시스템을 도입할 필요없이, AI가 알아서 한국의 도로교통체계를 학습합니다.
쉽게 말해, 우리가 굳이 '가변속도제한'이 뭔지 배우지 않아도 표지판을 보고 한 번에 이해하는 것처럼, AI 역시 새로운 도로교통시스템이 나오더라도 '시각정보'만으로 학습하고 그에 맞게 속도 조절을 할 수 있다는 뜻입니다.
물론 곧바로 이 정도 수준의 네비게이션이 나오지는 않겠지만, 이제는 단순히 운전뿐만 아니라 표지판, 도로, 주변 환경을 '인간'처럼 해석하는 날이 올 것입니다.
Tesla said today that they’re rebuilding the entire in-vehicle navigation system from the ground up with AI. It’s going to have voice integration, and will learn your personalized preferences:
Ashok: “It’s only right that we shouldn’t be depending on external people’s maps. So we are building our own maps, but not like the same way as traditional maps.
We are building an entire new architecture with essentially AI-based mapping and navigation. It’s going to be super awesome. It’s going to be integrated with voice. You can talk to it and ask for different routes. It’s going to learn your personalized preferences, plus also the fleet preferences. The collective intelligence of all the cars are going to flow into making the maps and navigation.
You’ll see the start and end of trips already use this technology pretty soon as part of the V15 release. Over the next several months, it’s just going to take over all of the navigation functions, parking, destination handling. We’ll know you better than you know yourself in some regard for the driving tasks. It’ll handle it fully.”
Can’t wait for V15. It’s going to include so many new features.

<로드스터 추가 정보 정리>
로드스터 라이브 시연이 있고 나서,
몇몇 언론이 '라이브 시연 전'에 로드스터를 미리 보고, 테슬라 개발진들과 인터뷰했다는 사실이 알려졌습니다.
그리고 라이브 시연 이후에 '엠바고'가 풀려서 이 영상들이 공개되었습니다. 대표적으로 'Topgear'와 'Hagerty' 영상이 있습니다.
이 두 영상에는 라이브 시연 혹은 홈페이지에 나오지 않은 로드스터 '추가 정보'가 있습니다.
제가 이 두 영상의 정보를 정리해 공유해드리겠습니다.
---
1. 트림구성
홈페이지에는 없는 'Standard' 트림이 있다는 게 확인 되었습니다.
Standard - 기본형. 흡착 팬 없음. 2인승.
Performance - (Standard+) 출력·토크 증가, 흡착 팬, 적응형 서스펜션. 2인승. 예약하면 누구나 구매 가능.
Thrust - (Performance+) 뒤쪽 추진기 4개, 200L 탱크(트렁크 자리), 2인승, 제한적 판매(1인 1대 제한)
Rocket - (Thrust+) 추진기 6개 추가, 탱크 400L 추가(조수석 자리), 1인승, 라이브 시연에 초대받은 사람만 구매 가능, 공공도로 이용 불가
Standard 트림은 라이브 시연 영상에서 봤던 추진체가 없지만, 이 역시 엄청난 파워를 자랑하는 '전기 슈퍼카'일 것으로 기대됩니다.
---
2. 파워트레인
1,000마력이 넘는 모델 S/X 플래드도 '사륜구동'을 적용했지만, 로드스터는 '전트림 후륜구동'입니다. 그 이유로 '토크가 전부 등 뒤에서 밀어주는 감각적인 재미'를 위해서라고 밝혔습니다.
사실 후륜이 더 재밌는 건 사실이지만, 마력과 토크가 계속 올라가면 타이어 2개가 다 감당하지 못해서 4륜 구동을 사용하는 것입니다. 따라서 이 문제를 흡착, 스러스트 등으로 해결한 것으로 예상됩니다.
마력과 토크는
Standard - 800kW 이상(약 1,073마력) / 885lb-ft 이상(약 1,200Nm)
Performance 이상 - 1MW 이상(약 1,341마력) /1,032~1,033lb-ft 이상(약 1,400Nm)
으로 예상됩니다. 말씀드린대로 Standard만 되어도 어지간한 슈퍼카보다 마력/토크가 높습니다.
그 외에 파워트레인 특징으로는
-로드스터는 '듀얼 모터'입니다. 즉, 뒷바퀴 축에 두 모터가 서로 맞붙어 있고, 각 모터가 뒷바퀴 하나씩을 맡습니다.
- 디퍼렌셜 기어가 없습니다. 디퍼렌셜 기어는 하나의 동력을 좌우 바퀴에 나누는 장치인데, 당연하게도 각 모터가 각 뒷바퀴를 독립 제어하므로 필요가 없게 된 것입니다.
- 모터 하나의 크기는 플래드에 들어간 모터보다 작습니다. 또한 모터 철심에 코발트 강을 써서 자성을 높였습니다.
---
3. 배터리
셀 - 로드스터 전용 4680 셀이 들어갑니다.
화학 조성은 이 차만을 위해 따로 만든 고출력용입니다. 니켈 계열이며(NCM으로 예상됩니다), 셀 외피가 강철이 아닌 알루미늄입니다. 더 가볍고 열 전도율이 좋기 때문입니다.
냉각 - 기존 테슬라 원통형 셀은 한쪽에만 냉각관이 닿습니다. 로드스터는 셀 양쪽에 냉각 재킷을 접촉시켜 빠르게 열을 식힙니다.
팩 구조 - 보통은 셀을 묶는 팩의 소재도 강철이지만, 로드스터에는 위쪽 판은 티타늄, 아랫쪽 판은 알루미늄을 썼습니다.
승객과 가까운 쪽은 티타늄을 써서 얇으면서도 강철보다 강한 보호 성능을 유지합니다. 반대로 아랫쪽은 알루미늄을 써서 열이 빠르게 배출되도록 돕습니다.
또한 판의 두께도 위치마다 다른데, 이 역시 필요한 곳만 두껍게 해서 무게를 줄인 것입니다.
테슬라는 로드스터의 배터리 용량을 공개하지는 않았습니다.
---
4. 전압·충전·주행거리
전압 - 800~1,000V로, 사이버트럭과 세미와 비슷합니다.
전압이 높으면 같은 출력에 필요한 전류가 줄어듭니다. 전선이 가늘어지고, 열이 덜 나서 효율이 높아지며, 충전이 빨라집니다.
충전 속도 - V4 수퍼파저에서 500kW 이상을 받을 예정입니다. 충전 속도는 약간씩 다르지만, 15→80%까지 충전하는데 10분을 목표로 하고 있습니다.
주행거리 - 공식 표기는 300마일 (약 480km)이상이며, 영상에서는 약 310~320마일(약 500~515km)라고 밝혔습니다.
---
5. 차체·크기·무게·외관 디테일
차체
로드스터 전용으로 새로 만든 섀시입니다. 실내는 기본적으로 슈퍼카처럼 '탄소섬유 터브(욕조)'입니다.
터브는 운전석과 조수석을 감싸는 욕조 모양의 일체형 골격으로, 주로 슈퍼카에서 쓰는 구조입니다. 이 터브를 탄소섬유로 만들었다는 뜻입니다.
그 외에 앞부분 및 서스펜션 부품에는 알루미늄, 마그네슘, 티타늄 등을 사용하였습니다.
다만 이는 시제품이고, 양산 버전에서는 일부 패널이 탄소섬유에서 금속으로 바뀔 수 있습니다.
무게
1,700kg 미만을 목표로 하고 있습니다. 개발자들이 이 무게에 대해 엄청나게 강조했습니다.
크기
휠베이스 - 2825mm
차폭 - 2,000mm
휠 - 앞 20인치, 뒤 21인치
타이어 - 앞 295/30, 뒤 335/30(피렐리 P Zero Trofeo RS)
외관 디테일
그리고 '로드스터'라는 이름답게 2붕을 떼어낼 수 있습니다! 원래 로드스터라는 이름은 '지붕이 열리는 2인승 자동차'를 뜻하는데, 그동안 '뚜껑도 열리지 않으면서 왜 이름이 로드스터인가'라는 의문이 있었는데, 이번에 해결되었습니다!
자동으로 열리는 시스템은 아니고 떼어 내는 지붕 패널(T탑) 2장이 있으며, 트렁크에 보관합니다.
도어 - 사이버캡과 같은 버터플라이형입니다. 넓은 문턱에 쿠션 패드가 있어, 엉덩이를 먼저 걸치고 몸을 돌려 앉습니다.
프렁크 - 없습니다. 앞쪽 공간은 냉각과 공력 장치가 차지합니다.
트렁크 - Standard와 Performance는 좌석 뒤에 약 300~400L의 트렁크 공간이 있습니다. 다만 Thrust, Rocket 트림에는 이 자리에 탱크가 들어갑니다.
헤드라이트 - 아래로 숨는 팝다운(pop-down) 방식입니다. 모듈 높이 약 15mm에 상향등과 하향등이 함께 들어갑니다. 사이버트럭(약 20mm)보다 얇습니다.
라이트 바 - 앞뒤로 차 폭 전체를 가로지릅니다.
사이드미러 - 전시차에는 없었지만, 미국 판매차에는 붙습니다.
와이퍼 - 평소엔 없고, 앞유리 아래 작은 덮개를 열어 탈착식 와이퍼를 끼우는 방식입니다.
뒷유리 - 항공기에 쓰는 산화티타늄 코팅 유리로, 주황빛이 납니다. 홈페이지 명칭은 “Gold Glazed”입니다.
Ano White 도장 - 로켓 보호 코팅에서 착안했습니다. 자외선, 극저온, 정전기, 부식을 막습니다.
---
6. 흡착 팬 '서커 시스템' (Performance부터)
앞서 말했듯이 타이어만으로 접지력을 유지하는 건 한계가 있습니다. 고무의 마찰계수입니다.
세계 최고 타이어도 약 2G(G는 중력 가속도), 일반 고성능 타이어는 1.6~1.8G가 한계입니다.
이걸 넘으려면 공기로 차를 바닥에 눌러야 합니다.
테슬라 내부 이름은 “서커 시스템(sucker system)”, 즉 '빨아들이는 장치'입니다.
뒤쪽에 팬 4개가 있고, 각각 약 20kW입니다. 테슬라 히트펌프의 고전압 압축기 모터(12kW)를 바탕으로 만들었습니다.
스커트는 4개이고 각각 따로 움직입니다. 차 밑 배터리 팩 둘레 전체를 감쌉니다. 스커트는 고무와 나일론 솔로 만든 소모품이라 교체합니다. 요철에 맞춰 위아래로 움직입니다. 울퉁불퉁한 공공도로에서 어떻게 흡착을 유지하는지 궁금했는데 고무로 만들었네요.
---
7. 다운포스(공력)
로드스터의 앞부분은 움직이는 면이 5개인 하나의 큰 날개입니다.
사실 다운포스를 늘리려면 뒤쪽은 윙을 다는 방법이 있었지만, 앞쪽이 어려웠다고 말했습니다. 그래서 앞쪽 디자인에 신경을 많이 썼습니다.
1.)앞쪽 바닥에 있는 스포일러 안쪽에 숨은 날개들이 앞쪽 끝을 최대 80°까지 세웁니다. 차 밑, 위, 아래로 공기 흐름을 바꿔 보냅니다.
2) 냉각용 능동 통풍구가 열립니다. 앞에 눕혀 놓은 라디에이터와 냉각 팬을 지난 공기를 보닛 위로 내보냅니다. 앞범퍼로 들어온 공기가 차 밑으로 빠지면 차 앞을 들어 올립니다. 위로 빼내면 그 들림이 줄어들어 다운포스가 늘어닙니다.
리어윙
로우 드래그 모드 - 윙을 눕혀 꼬리를 늘인 '롱테일' 형태. 직선에서 가속도와 속도를 높임.
하이 다운포스 - 윙을 가파르게 세움. 코너에서 다운포스를 증가시켜 탈출속도를 높임.
에어브레이크 - 급제동 시 최대 90°까지 세워서 공기저항을 일으킴.
리어윙의 움직임은 옵티머스의 다리에 썼던 엑추에이터를 활용해야했습니다.
충전구는 리어윙 아래 왼쪽에 있어서 윙을 열어야 충전할 수 있습니다.
---
8.서스펜션·브레이크·조향
서스펜션
앞: 더블 위시본 + 로커암. 서스펜션 부품을 가로로 눕혀 배치했습니다.
로커암 가로 배치는 바퀴가 움직이면 막대가 레버(로커)를 밀고, 레버가 차체 안쪽에 눕혀 놓은 스프링·댐퍼를 누르는 방식입니다.
슈퍼카를 보면 바퀴와 먼 쪽, 엔진 근처에 스프링이 가로로 눕혀있는 걸 볼 수 있는데 그 방식입니다. F1에서도 쓰는 방식입니다.
로드스터에 특히 중요한 이유는, 흡착 팬은 차 바닥 높이가 일정해야 작동하고, 흡착력과 윙에 눌려도 차고를 정확히 지켜야 하기 때문입니다.
뒤: 멀티링크. 서브프레임에 모터, 인버터, 기어를 함께 달아 큰 토크를 받아 냅니다.
댐퍼: 스풀 밸브 적응형 댐퍼가 들어갑니다. 이는 원통형 밸브가 미끄러지며 오일 흐름을 아주 정밀하게 조절하는 고급 댐퍼입니다. F1에서 나온 기술이고, 작은 요철에도 섬세하게 반응합니다.
트랙 모드: 차고가 40mm 내려가고, 강성이 3배 올라갑니다.
브레이크
카본 세라믹 디스크이고, 네 바퀴를 하나씩 따로 제어할 수 있습니다. 브레이크 바이 와이어이고, 사이버캡에 처음 적용한 기술입니다.
가속 페달도 바이 와이어입니다.
'바이 와이어'란 페달이나 핸들이 기계로 바퀴와 연결되지 않고, 전기 신호로만 작동하는 방식입니다. 컴퓨터가 상황에 맞게 반응을 조절할 수 있습니다.
조향
요크 + 스티어 바이 와이어로 역시 기계적 연결이 아예 없습니다. 조향 범위는 좌우 각 170°(사이버트럭과 같음)이고, 가변 조향비를 씁니다.
드리프트 중 핸들이 되돌아갈 때 튀지 않게 잡아 주는 댐핑이 있습니다. 요크에는 금속 패들이 달려 있습니다.
---
9. Thrust: 추진기 (SpaceX 패키지)
뒷쪽 4개의 노즐로 가속력을 높이는 옵션입니다. 'Thrust'와 'Rocket' 트림에만 있습니다.
기본적으로 냉가스 추진기(CGT, Cold Gas Thruster)입니다. 불을 붙이지 않고 고압 가스를 노즐로 뿜어 그 반작용으로 힘을 얻는 장치입니다. 스프레이 캔을 누르면 손이 밀리는 것과 같은 원리입니다. 위성과 우주선이 자세를 미세 조정할 때 쓰는 기술입니다.
라이브 시연 때는 '공기'라고 했지만, 영상에서는 '질소'라고 했습니다. 타지 않고 독성이 없고 공기의 80%를 차지하고 있어 구하기도 쉽습니다.
탱크는 COPV로 얇은 내피 위에 탄소섬유를 칭칭 감아 만든 초고압 탱크입니다. 강철 탱크보다 훨씬 가볍습니다. 둥근 모양은 압력이 고르게 걸리게 하기 위해서입니다.
압력은 10,000psi로 승용차 타이어 공기압(약 35psi)의 약 280배입니다. 80kN은 약 8톤의 무게를 들어 올리는 힘으로, F-16 전투기 엔진이 애프터버너 없이 내는 힘(약 79kN)과 비슷합니다.
탱크에서 나온 가스는 밸브 하나를 거칩니다. 그리고 길이가 같은 배관으로 뒷쪽 4개의 노즐에 가스를 보냅니다. 그래야 모든 노즐에 같은 타이밍, 같은 힘으로 도착합니다.
사용시간은 약 5초로 충전 후 한 번만 사용할 수 있습니다. 충전은 2~6시간이 걸립니다. 또한 추진기는 공도에서 쓸 수 없습니다. "자갈 하나만 튀어도 뒤차 앞유리를 뚫는다"는 이유입니다. 솔직히 말해 '실용성은 없지만 개쩌는' 기능인 것 같습니다.
---
10. Rocket 기능
하늘을 날고 회전할 수 있는 기능입니다. 'Rocket' 트림에만 있습니다.
Thrust에 비해 추진기가 6개 추가되어 총 10개입니다. 각 바퀴 뒤쪽에 아래 방향 1개씩(4개, 차를 띄움) + 앞쪽 2개(옆 방향, 차 회전 제어)가 추가됩니다.
차를 제자리에서 띄우는 '호버링' 기능도 있습니다.
차는 1인승이 되며, 조수석 자리에 400L COPV 추가되어 총 탱크 용량은 600L가 됩니다. 충전하는데는 6시간 이상이 걸릴 것으로 보입니다.
---
11. 실내
시트 - 시트를 배터리 바로 위에 최대한 낮게 앉혔고, 시트가 곧 차체 구조물입니다. 시트 바닥은 고정입니다(맥라렌 W1과 같은 방식). 등받이만 레버로 조절하고, 시트 대신 페달과 스티어링 휠이 조절됩니다.
전동 조절 기능을 모두 뺀 이유는 무게 때문입니다. "운전하는 사람은 보통 한 명이니 한 번 맞추면 끝"이라고 했습니다.
중앙 화면은 운전자 쪽으로 기울어져 있습니다.
앞유리 아래쪽에 얇은 디스플레이 띠(붉은색 정보 표시)가 있고, 속도, G값, 랩타임 등을 띄웁니다.
부스트 버튼이 있습니다. 출발용이 아니라 추월할 때 순간 출력을 높이는 기능입니다(포르쉐 부스트 버튼과 비슷).
주행 모드: 밸런스, 스포츠, 커스텀, 트랙 + 쇼 모드(공력 장치 전부 펼쳐 보이기)가 있습니다.
또한 HUD가 있어 시선을 크게 내리지 않고도 볼 수 있게 운전자 앞쪽에 정보를 볼 수 있습니다.
FSD(감독형 자율주행)는 제한적인 버전만 들어갑니다. 카메라와 하드웨어는 있지만, 극단적으로 누운 앞유리와 '운전하는 차'라는 성격 때문이라고 프란츠가 설명했습니다.
---
덕분에 기존 라이브 영상만으로는 알 수 없던 정보를 알 수 있게 되었습니다. 로드스터를 이해하는데 도움이 되셨기 바랍니다!
출처 - Topgear, Hagerty


<로드스터 발표 내용+스펙 총정리>
미리 말씀드립니다. 글이 아주 깁니다.
스펙+공학적 특징 및 원리까지 정리합니다.
바로 시작합니다.
---
1. 로드스터는 어떻게 거꾸로 뒤집혀있을 수 있었는가?
라이브 초반에 처음으로 경악하던 부분이었습니다.
최대 170도, 사실상 거꾸로 있는 상태에서 로드스터는 도로에 붙어있었습니다.
비행기는 빨라질수록 '양력', 즉 '뜨는 힘'이 증가하도록 설계됩니다.
반면 자동차는 빨라질수록 '다운포스', 즉 '누르는 힘'이 증가하도록 설계합니다.
그렇게 해야 타이어와 도로 사이의 '접지력'이 증가해, 고속에도 미끄러지지 않고 차가 코너에서도 안정적으로 움직이기 때문입니다.
로드스터를 비롯해, 슈퍼카, F1에 윙이 있는 이유가 바로 '다운포스'를 증가시키기 위함입니다.
그래서 몇몇 슈퍼카, F1은 '고속으로 달릴 때' 이론상 거꾸로 달릴 수 있습니다. 왜냐하면 '차량 디자인'으로 만든 다운포스는 속도가 증가할수록 커지기 때문입니다.
하지만 라이브에서 로드스터는 거의 '서있는 상태'로 거꾸로 매달려 있었습니다.
어떻게 한 걸까요?
그냥 속도와 상관없이 다운포스를 '인위적으로' 만들면 됩니다. 테슬라는 '다중 모드 팬과 지면 밀폐 시스템'을 이용해 차 밑 공기를 빨아들여 '기압차'로 차가 지면에 붙어있게 만들었습니다.
이는 마치 '흡착고무'나 '빨판'으로 유리에 물건을 붙이는 걸 떠올리시면 됩니다.
라이브에 일론 머스크와 같이 있었던 '라스 모라비'는 '흡착력은 약 2G'라고 했습니다. 즉 차 무게의 두 배 정도의 힘으로 바닥에 붙어있을 수 있습니다.
이 시스템은 라이브 시연처럼 '차를 거꾸로 매달기 위해' 만든 게 아닙니다.
속도와 상관없이 강력한 다운포스를 만들 수 있다면, 코너를 더 빠른속도로, 안정적으로 있기 때문입니다.
아마 기존의 자동차와는 차원이 다른 코너 통과 속도를 보여줄 것입니다.
참고로 이 시스템은 뒤에 말할 세가지 트림(퍼포먼스, 스러스트, 로켓) 모두에 들어갑니다.
---
2. 로드스터는 정말 '나는(flying) 차'가 되었다.
라이브 시연에서 로드스터는 말 그대로 날아다녔습니다. 뿐만 아니라 차를 뒤집었다가 원래대로 돌려놓기도 했습니다.
차체 둘레 전체에 냉가스 추진기를 달아 전진, 상승 가속과 측면 회전을 지원하는 것입니다. 말 그대로 '잠깐이지만 나는(flying) 기능'을 넣은 자동차입니다.
여기서 말하는 냉가스(cold gas)라는 건 '차갑다'는 뜻보다는 '연소, 가열'을 하지 않은 공기라는 뜻입니다.
연소 없이 고압 가스를 노즐로 뿜어내 그 반작용으로 힘을 얻는 장치입니다. 스프레이 캔을 뿌리면 손이 밀리는 것과 같은 원리입니다.
그리고 이건 스페이스X의 우주선을 미세 조정할 때 쓰는 기술을 그대로 자동차에 이식한 것입니다.
또한 로드스터는 이 공기를 탱크에 '스스로 채울 수 있다'고 했습니다.
'로켓' 트림 중 1인승이 된 이유도 공간 대부분을 '압축 공기를 넣는 탱크'에 할애했기 때문으로 추측됩니다. '스러스트' 트림보다 더 많은 압축 공기가 필요하기 때문에 탱크 크기가 더 클 것으로 생각합니다.
여기 쓰인 탱크는 COPV (탄소섬유 복합 압력용기)로, 얇은 금속이나 플라스틱 내피 위에 탄소섬유를 칭칭 감아 만든 초경량 탱크입니다. 이 역시 스페이스X에서 쓰였습니다.
이 기능은 오로지 '로켓' 트림에만 있습니다.
---
3. 제로백이 1초 이내라고?
'제로백'은 자동차 정지상태에서 시속 100km에 도달하는 시간을 말합니다. 작을수록 '가속력'이 좋은 것입니다.
미국처럼 '마일'을 쓰는 곳에서는 시속 60마일(약 시속 96km)까지 도달하는 시간을 잽니다. 제로백보다 아주 약간 빠릅니다.
수십억하는 하이퍼카도 제로백은 대부분 2초대입니다.
하지만 이번에 로드스터는 '라이브'로 제로백(제로60마일) 0.81초를 기록했습니다. 아예 차원이 다른 가속력이었습니다.
이는 가속할 때 뒤쪽에 있는 '스러스트(추진체)' 덕입니다. 바퀴가 노면에 전달하는 출력 외에 말그대로 로켓이 뒤에서 밀어준 것입니다.
일론은 이를 더 줄일 수 있다고도 말했습니다.
이 기능은 '스러스트'와 '로켓' 트림에 포함되어 있습니다. 스펙상으로는 '스러스트' 제로60마일은 0.9초 미만, '로켓' 제로60마일은 0.59초 미만입니다.
참고로 이 기능이 없는 '퍼포먼스' 트림의 제로60마일 역시 1.6초 이내로, 기존의 자동차들을 압도합니다.
---
4. 로드스터는 '아스라다'입니다. 모드에 따라 차량의 모습이 바뀌거든요.
로스스터는 크게 세 가지 모드가 있습니다.
1) 로드 모드
리어윙, 앞 펜더, 보닛이 모두 닫혀있는 일반 모드입니다.
2) 하이 다운포스 모드
리어윙: 테일라이트 위 꼬리에서 윙이 들려 올라와 가파른 각도로 섭니다.
앞 펜더: 앞바퀴 바로 뒤 펜더 패널이 바깥쪽으로 열립니다. 휠 하우스 안에 갇힌 공기를 빼내 양력을 줄이는 배출구입니다.
보닛: 보닛 일부가 들려 올라와 공기 통로가 생깁니다. 앞범퍼로 들어온 공기를 보닛 위로 빼내 앞쪽 다운포스를 추가로 만듭니다.
3) 로우 드래그 모드
말 그대로 공기 저항(드래그)를 줄이는 모드입니다. F1의 DRS모드와 비슷합니다.
리어윙: 펼친 높이를 유지한 채 각도만 눕혀 거의 수평이 됩니다. 실제 F1도 DRS 모드가 되면 리어윙이 눕혀지고 최고 속도가 올라갑니다.
로우 드래그 모드는 속도가 빨라지는 대신 다운포스가 줄어듭니다. 따라서 고속으로 달릴 수 있는 직선에서 쓰면 효과적입니다.
참고로 이러한 차체 모양만으로 만들어내는 다운포스가 F1에 근접한다고 일론머스크가 밝혔습니다.
윙의 움직임은 '옵티머스'에 쓰인 액추에이터로 조절하며, 서킷에 들어가면 자동으로 트랙 모드로 변환되면서 차고가 낮아집니다.
---
5. 기타 스펙
유리 - 우주복 헬멧 바이저의 금빛 구리 코팅을 흉내 낸 착색 유리.
실내 - 울트라화이트 실내에 천장은 회색 마이크로스웨이드로 감쌌습니다. 시트 옆 지지대(볼스터)를 스웨이드로 감싸 몸이 덜 미끄러집니다. 중앙 터치스크린과 운전자 앞 보조 디스플레이 2개가 있습니다.
스티어 바이 와이어 - 가/감속 페달, 조향 모두 스티어 바이 와이어로 물리적 연결 부위가 없습니다. 이는 무게를 줄이기 위함입니다.
시트 - 시트가 아예 섀시에 일체형으로 성형되어 있습니다. 즉, 시트를 조절할 수 없다는 뜻입니다. 이는 경량화와 시트 강성을 위한 것입니다.
강성 - 곳곳에 마그네슘, 티타늄, 탄소 섬유를 이용해 강성을 높이면서도 무게를 줄였습니다.
도어 - 맥라렌과 비슷한 '버터플라이' 방식으로 열립니다.
서스펜션 - 구체적인 설명은 없지만, 홈페이지 사진으로 봤을 때 '스프링-댐퍼' 일체형이며, 수평방향으로 뻗어 있습니다.
저는 이게 '푸시로드 서스펜션'의 파생형이라고 생각합니다. 슈퍼카에 자주 쓰이는 서스펜션입니다.
일반 양산차는 스프링과 댐퍼가 바퀴 바로 옆에 세로로 서 있습니다. 바퀴가 위아래로 움직이면 스프링과 댐퍼가 눌립니다.
반면 푸시로드 서스펜션은 바퀴쪽에 가느다란 막대(푸시로드)만 남기고, 바퀴가 올라가면 막대가 차체 안쪽의 로커(종 모양 레버, bell crank)를 밀고, 로커가 가로로 눕혀 놓은 스프링과 댐퍼를 누릅니다.
스프링과 댐퍼를 바퀴에서 떼어 차 안쪽으로 옮긴 구조라서 '인보드(inboard) 서스펜션'이라고도 부릅니다.
푸시로드 서스펜션의 장점은 스프링 아래 무게(비현가 질량) 감소되어 노면을 더 잘 따라가고 접지가 안정됩니다.
또한 바퀴 주변에 가는 막대만 있어 공기 흐름이 깨끗합니다.
---
6. 가격과 예약
1) Performance: 2인승. 누구나 구매 가능. 즉시 결제 $5,000 (전액 환불 가능), 10일 이내 추가 결제 $45,000. 다중 흡착 모드+세 가지 능동 공력 조절 모드
2) Thrust: 2인승. 한정 판매. 즉시 결제 $5,000 (전액 환불 가능), 10일 이내 추가 결제 $245,000. 퍼포먼스의 모든 구성+후방 스러스트.
3) Rocket: 1인승. 허락(초대)된 일부 인원에게만 판매. 스러스트의 모든 구성+비행시스템. 공도 주행 승인 안됨.
- 10일 안에 잔금을 내지 않으면 예약이 취소될 수 있습니다.
- 구매 계약 전에는 언제든 취소할 수 있고, 예약금 전액을 돌려받습니다.
- 인도 시점은 보장하지 않습니다. 차가 아직 개발 중이기 때문입니다. 일론 머스크는 2028년 판매 예정이라고 밝혔습니다.
- 스펙 변경에 의한 환불은 하지 않습니다.
- 차량 가격은 발표되지 않았습니다. 즉, 퍼포먼스가 5만 달러, 스러스트가 25만 달러라는 뜻이 아닙니다. 저건 그냥 예약금입니다.
5만 달러와 25만 달러 예약금은 2017년 기본 예약금, 파운더스 예약금과 정확히 같은 금액입니다. 따라서 기존 예약자를 그대로 옮겨 오는 구조로 보입니다.
---
7. 결론
언제나 그랬지만,
일론 머스크는 늘 제 상상력 이상을 보여줍니다.
'테슬라의 마지막 수동차'로서 손색이 없는 거 같습니다.
'퍼포먼스' 트림만이라도 한국에 정식수입되어서 공도에서 돌아다니는 모습, 나아가 부를 쌓아서(테슬라 주식이 많이 올라서) 제가 직접 타고다니는 꿈을 꿔봅니다!

저는 한 번 배경화면 해놓으면 1년 이상 그냥 두는데,
오늘 오랜만에 로드스터로 바꿨습니다.
한 때 제 드림카는 페라리(F8 트리뷰토)였습니다.
테슬라에 투자한 뒤에도 '돈이 많으면 페라리 한 대는 가지고 싶다' 라는 생각은 했습니다.
그냥...... 멋있었으니까요.
하지만 모델 S 플래드가 나오면서 페라리는 '스피드, 가속력'에서 테슬라를 이기지 못했고, 오로지 '간지'만 남았습니다.
그런데 이제 로드스터가 나오면서 그 '간지'조차도 테슬라가 앞서기 시작한 거 같습니다.
이제부터 제 드림카는 로드스터입니다.
계속 꿈을 구체화하고, 눈으로 보고, 입으로 말하면 결국 현실이 된다고 하기에,
현실화 될 거라고 믿고 매일 로드스터를 보겠습니다.


